

- 首页
-
摘要:变量喷雾技术正在将植保作业从"一喷了之"推向"按需施药"。然而,处方图的流量指令若不能与喷杆实时姿态联动,精准施药便沦为空谈。本文从闭环控制的技术逻辑出发,解析农机电动推杆在喷杆高度、倾角、折叠联动中的工程角色,并给出精准施药场景下的执行器选型与部署建议。
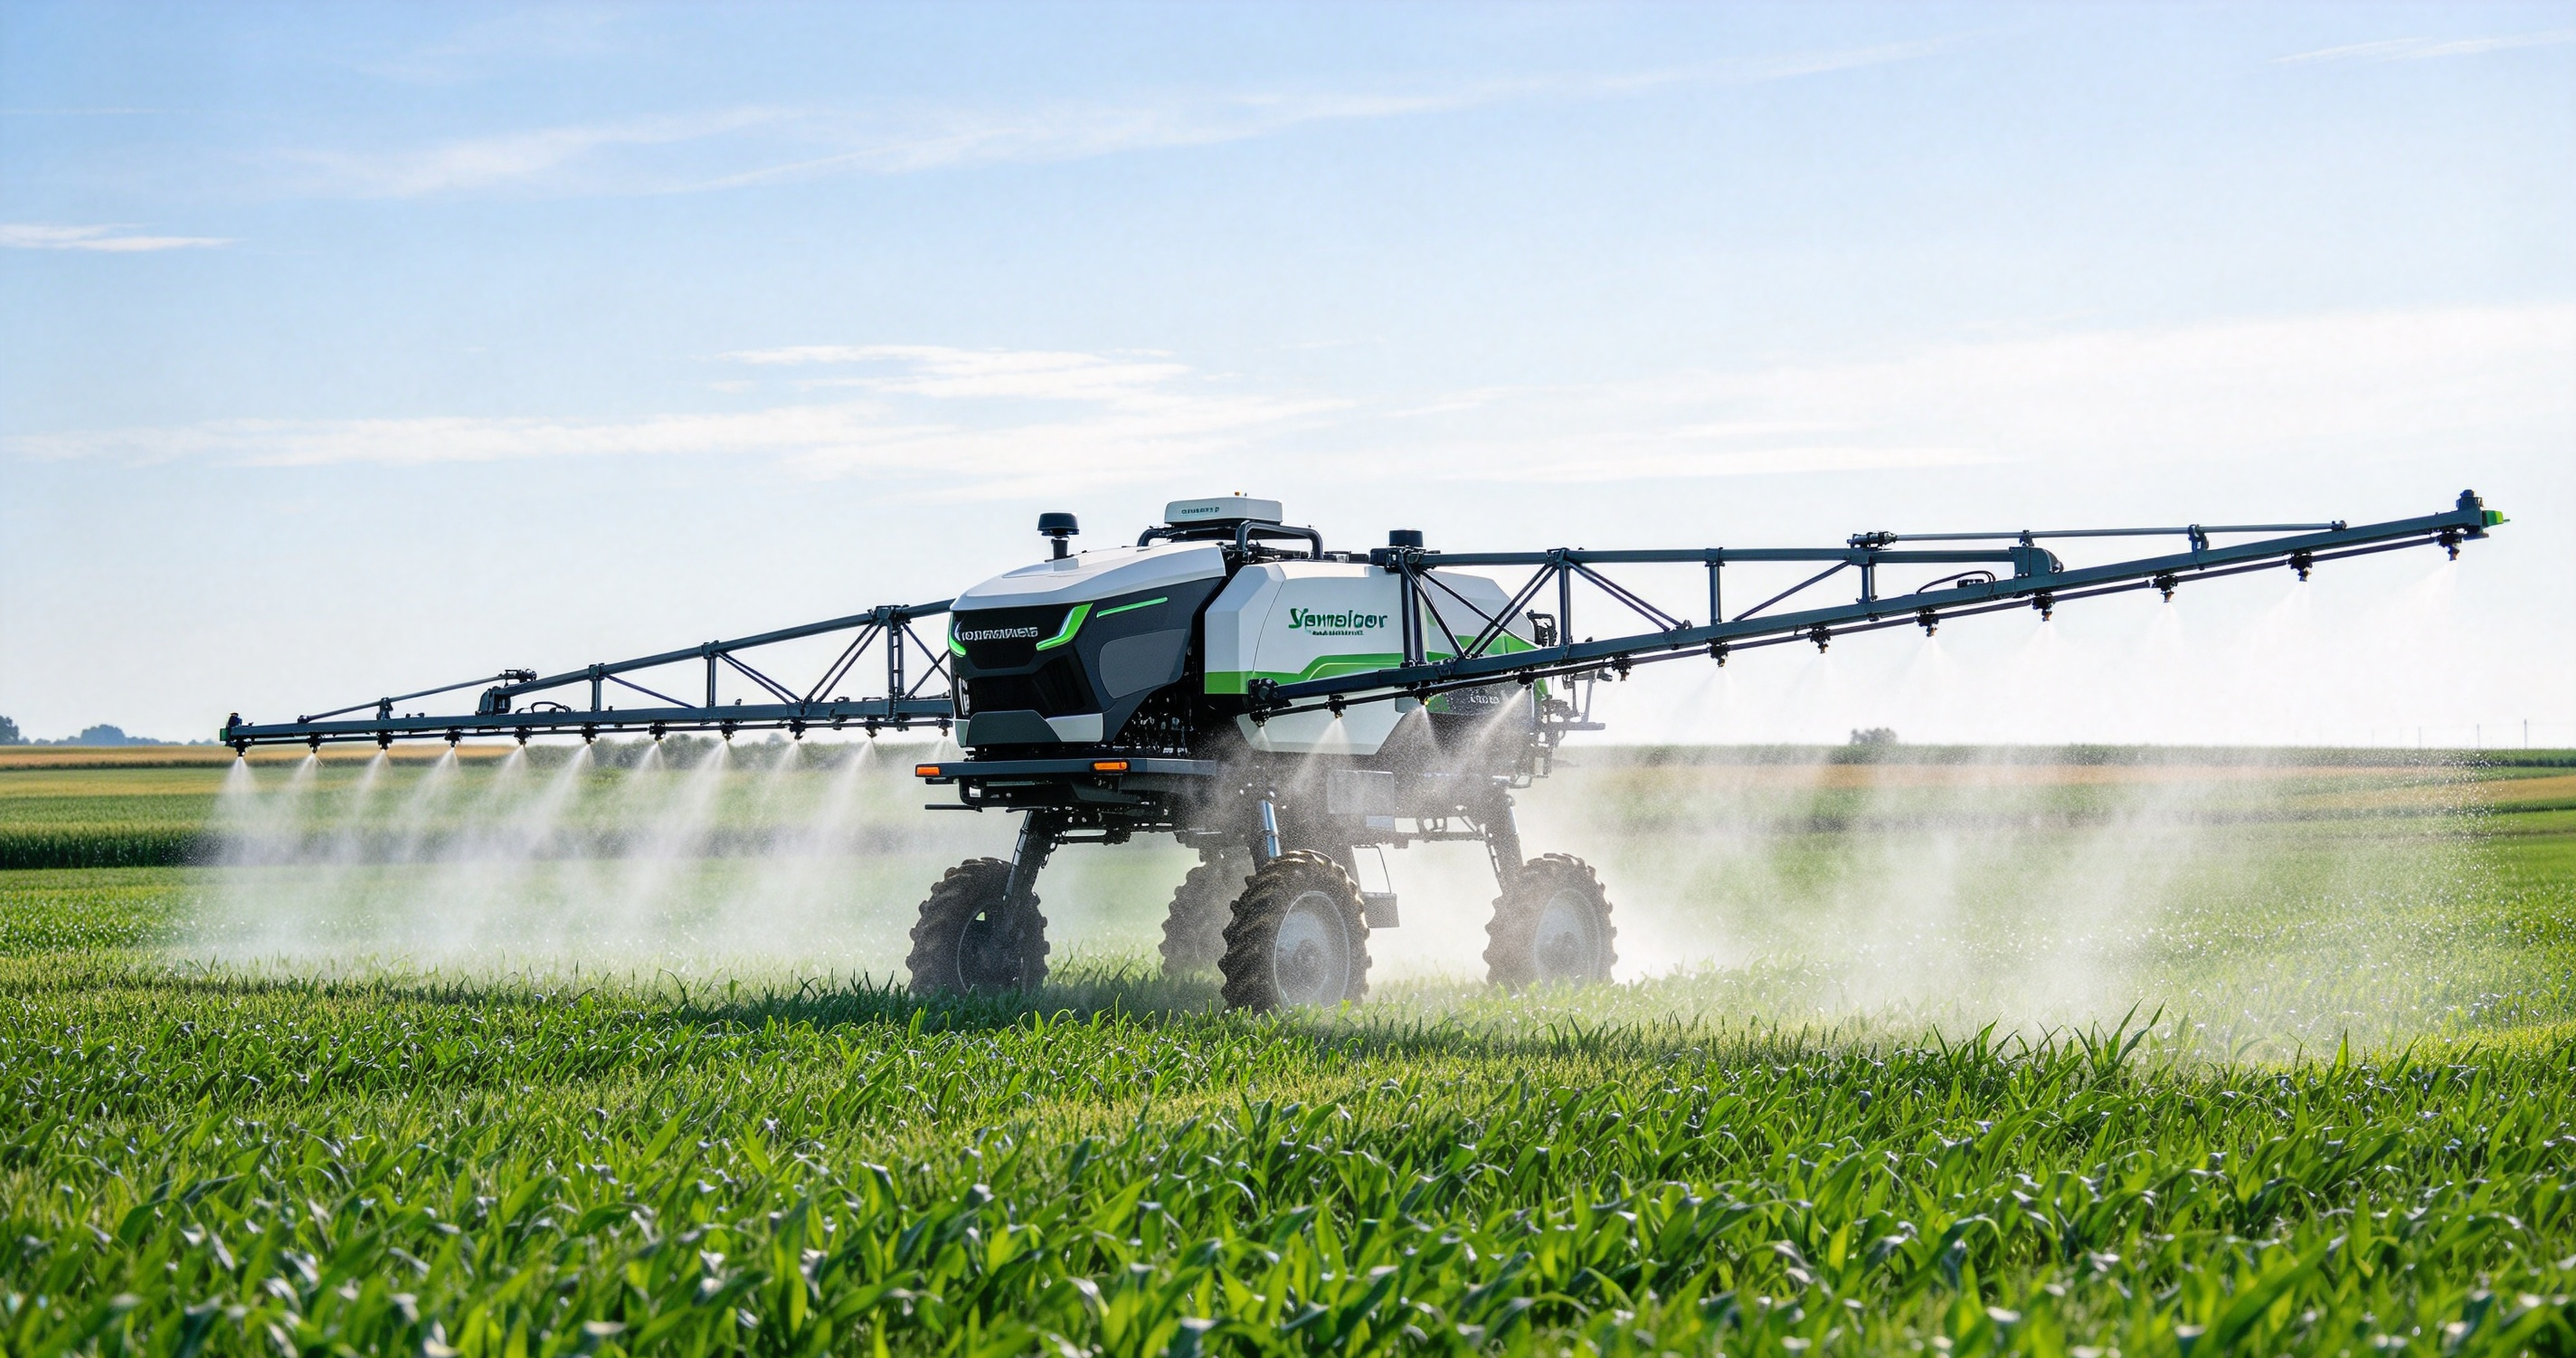
一、变量喷雾的技术逻辑:为什么喷杆姿态必须参与闭环
变量喷雾(Variable Rate Application, VRA)的核心假设是:田间病虫草害的分布并非均匀,因此药量也应随空间变化。处方图由遥感数据或历史产量图生成,给出每平方米的目标药量。但处方图只解决了"喷多少",没有解决"怎么喷到位"。
真正值得注意的是喷杆姿态对沉积均匀性的影响。植保机以 8-12 km/h 跨行作业时,喷杆离地高度、相对地面倾角、折叠段开合角度都会改变雾滴沉积轨迹。离地高度每偏差 10 cm,细小雾滴飘移量可变化 15%-25%(ISO 22401)。
这背后的逻辑是:变量喷雾的闭环必须包含两层——**流量闭环**(控制喷多少)和**姿态闭环**(控制喷到位)。前者由电磁阀实现,后者则由执行器实时调节喷杆空间位置。
二、电动推杆在喷杆协同控制中的工程角色
在姿态闭环中,农机电动推杆承担着三个维度的调节任务:
1. 主喷杆高度调节(Z 轴)
主喷杆架通常跨幅 18-30 m,由左右两组推杆同步升降,维持离地高度在作物冠层上方 30-60 cm 的设定区间。推杆的行程直接决定了喷杆的调节范围,而同步精度则决定了喷杆是否保持水平。若左右推杆行程差超过 20 mm,在 24 m 跨幅下喷杆倾角可达约 0.05°,虽数值不大,但在高速作业中对边缘沉积均匀性的影响不可忽视。
2. 折叠段角度控制(X-Y 平面)
宽幅喷杆在转场和地头转弯时需要折叠收起。传统手动插销折叠耗时 3-5 分钟,且需要驾驶员下车操作。电动推杆驱动的自动折叠机构可将该过程缩短至 20-30 秒,并支持驾驶室内一键控制。更重要的是,在作业过程中,折叠段的展开角度可通过推杆微调,补偿地形起伏导致的段间高度差。
3. 仿形与防飘移倾角调节
部分高端植保机配置了喷杆前端倾角调节机构,用于在大风条件下将喷雾方向微调为顺风或逆风角度,减少飘移。该调节同样依赖电动推杆完成,响应时间通常在 1-3 秒以内。
从以上三个维度可以看出,电动推杆在喷杆姿态闭环中并非简单的"升降工具",而是连接处方图指令与物理沉积效果的执行终端。
三、从单轴高度到多轴姿态:喷杆架联动设计要点
将电动推杆嵌入喷杆控制系统时,有 four 个工程权衡需要关注:
| 设计维度 | 关键考量 | 工程建议 |
| 同步控制 | 左右推杆行程一致性 | 优先选用带位置反馈的推杆,或通过机械联动轴保证同步;行程差建议控制在 ±10 mm 以内 |
| 响应速度 | 从指令到到位的时间 | 喷杆升降全行程(通常为 400-800 mm)需在 8-15 秒内完成;仿形微调节响应时间 ≤3 秒 |
| 防护等级 | 药液、雨水、粉尘环境 | 执行器安装位置若直接暴露于药液雾滴,建议 IP65 及以上;若位于封闭护罩内,IP54 可接受 |
| 抗振与疲劳 | 田间路面激励 + 日复一日折叠循环 | 折叠机构推杆日循环次数约 20-40 次,季累计 2000-4000 次;需关注往复寿命与端部间隙控制 |
上表中,响应速度与防护等级的具体参数请联系商务确认,不同机型的安装空间与电控接口差异较大,需个案评估。
多轴联动时需预设控制优先级:转场状态折叠优先;作业状态高度与仿形优先;紧急避障时全杆快速提升优先。推杆的位置反馈信号是优先级切换的输入依据。
四、精准施药场景下的执行器选型建议
捷昌驱动在农机电动推杆领域提供了覆盖轻载到重载的多档产品。针对植保机喷杆的不同功能模块,选型建议如下:
主喷杆升降机构:跨幅 20 m 以上的大型喷杆架自重可达 800-1500 kg,加上药液负载,升降推杆需承受较大静载。捷昌驱动JC35FA32(6800N 推力 / 22500N 静载)属于重载档,可覆盖主流大型植保机主喷杆的升降需求。行程与安装尺寸请联系商务确认。
折叠段驱动机构:折叠段自重相对较轻(单段 50-150 kg),但日循环频次高。JC35FA21(3000N 推力 / IP67 防护 / 低噪音设计)在防护与噪音控制方面具有优势,适合位于驾驶室附近、对噪音敏感的折叠驱动位置。
倾角微调机构:倾角调节通常负载最小,但对响应速度和定位精度要求较高。具体的推力与行程需求因机型而异,请联系商务确认。
需要强调的是,植保机作业环境具有显著的化学腐蚀性。药液中的表面活性剂、有机溶剂长期接触可对推杆外壳涂层和密封件造成侵蚀。选型时应将耐药液性能纳入评估,相关测试数据请联系商务确认。
五、闭环系统的部署与调试要点
将电动推杆接入植保机变量喷雾闭环时,建议按以下步骤推进:
第一步:接口匹配**。确认推杆电气接口(12 V / 24 V)与 ECU 或 CAN 网关兼容;无原生 CAN 输出时需配置位置反馈采集模块。
第二步:标定映射**。建立推杆行程与喷杆离地高度的映射表,建议采集 5-7 个标定点拟合非线性曲线。
第三步:动态响应测试**。田间实速(8-12 km/h)下测试仿形跟随延迟,目标控制在 0.5-1.5 秒。
第四步:边界保护**。设置上下限位和过载保护,防止极端地形损坏机构。
某头部植保机整机厂在 200 hp 级自走式喷雾机上部署了类似的喷杆姿态闭环系统,据其技术团队反馈,闭环控制后的雾滴沉积变异系数(CV)从 25%-30% 降至 15%-20%。具体测试条件与机型信息请联系商务确认。
总结
变量喷雾的精准化不仅取决于处方图的质量,更取决于喷杆能否实时将流量指令转化为均匀的物理沉积。农机电动推杆作为姿态闭环的执行终端,其推力、行程、响应速度与防护等级直接决定了闭环系统的工程可行性。
从单轴高度到多轴姿态协同,电动推杆在植保机上的应用正从"能用"走向"好用"。整机厂选型时除推力与行程外,更应同步评估控制接口、位置反馈精度与田间化学环境的长期兼容性。


