

- 首页
-
摘要:农机手日均驾驶时长常超过 10 小时,驾驶舱调节机构的舒适性直接影响作业安全与效率。拖拉机电动调节从单轴座椅升降,逐步扩展到座椅前后、靠背倾角、方向盘倾角等多轴联动,每一轴的负载特性并不相同。本文从实际工况出发,分析拖拉机驾驶舱各调节位的推力需求差异,给出农机电动推杆选型的工程建议,并以 JC35FA32 与 JC35FA21 两款典型产品说明不同负载位的产品匹配逻辑。
一、拖拉机驾驶舱电动化:从单轴到多轴的负载分化
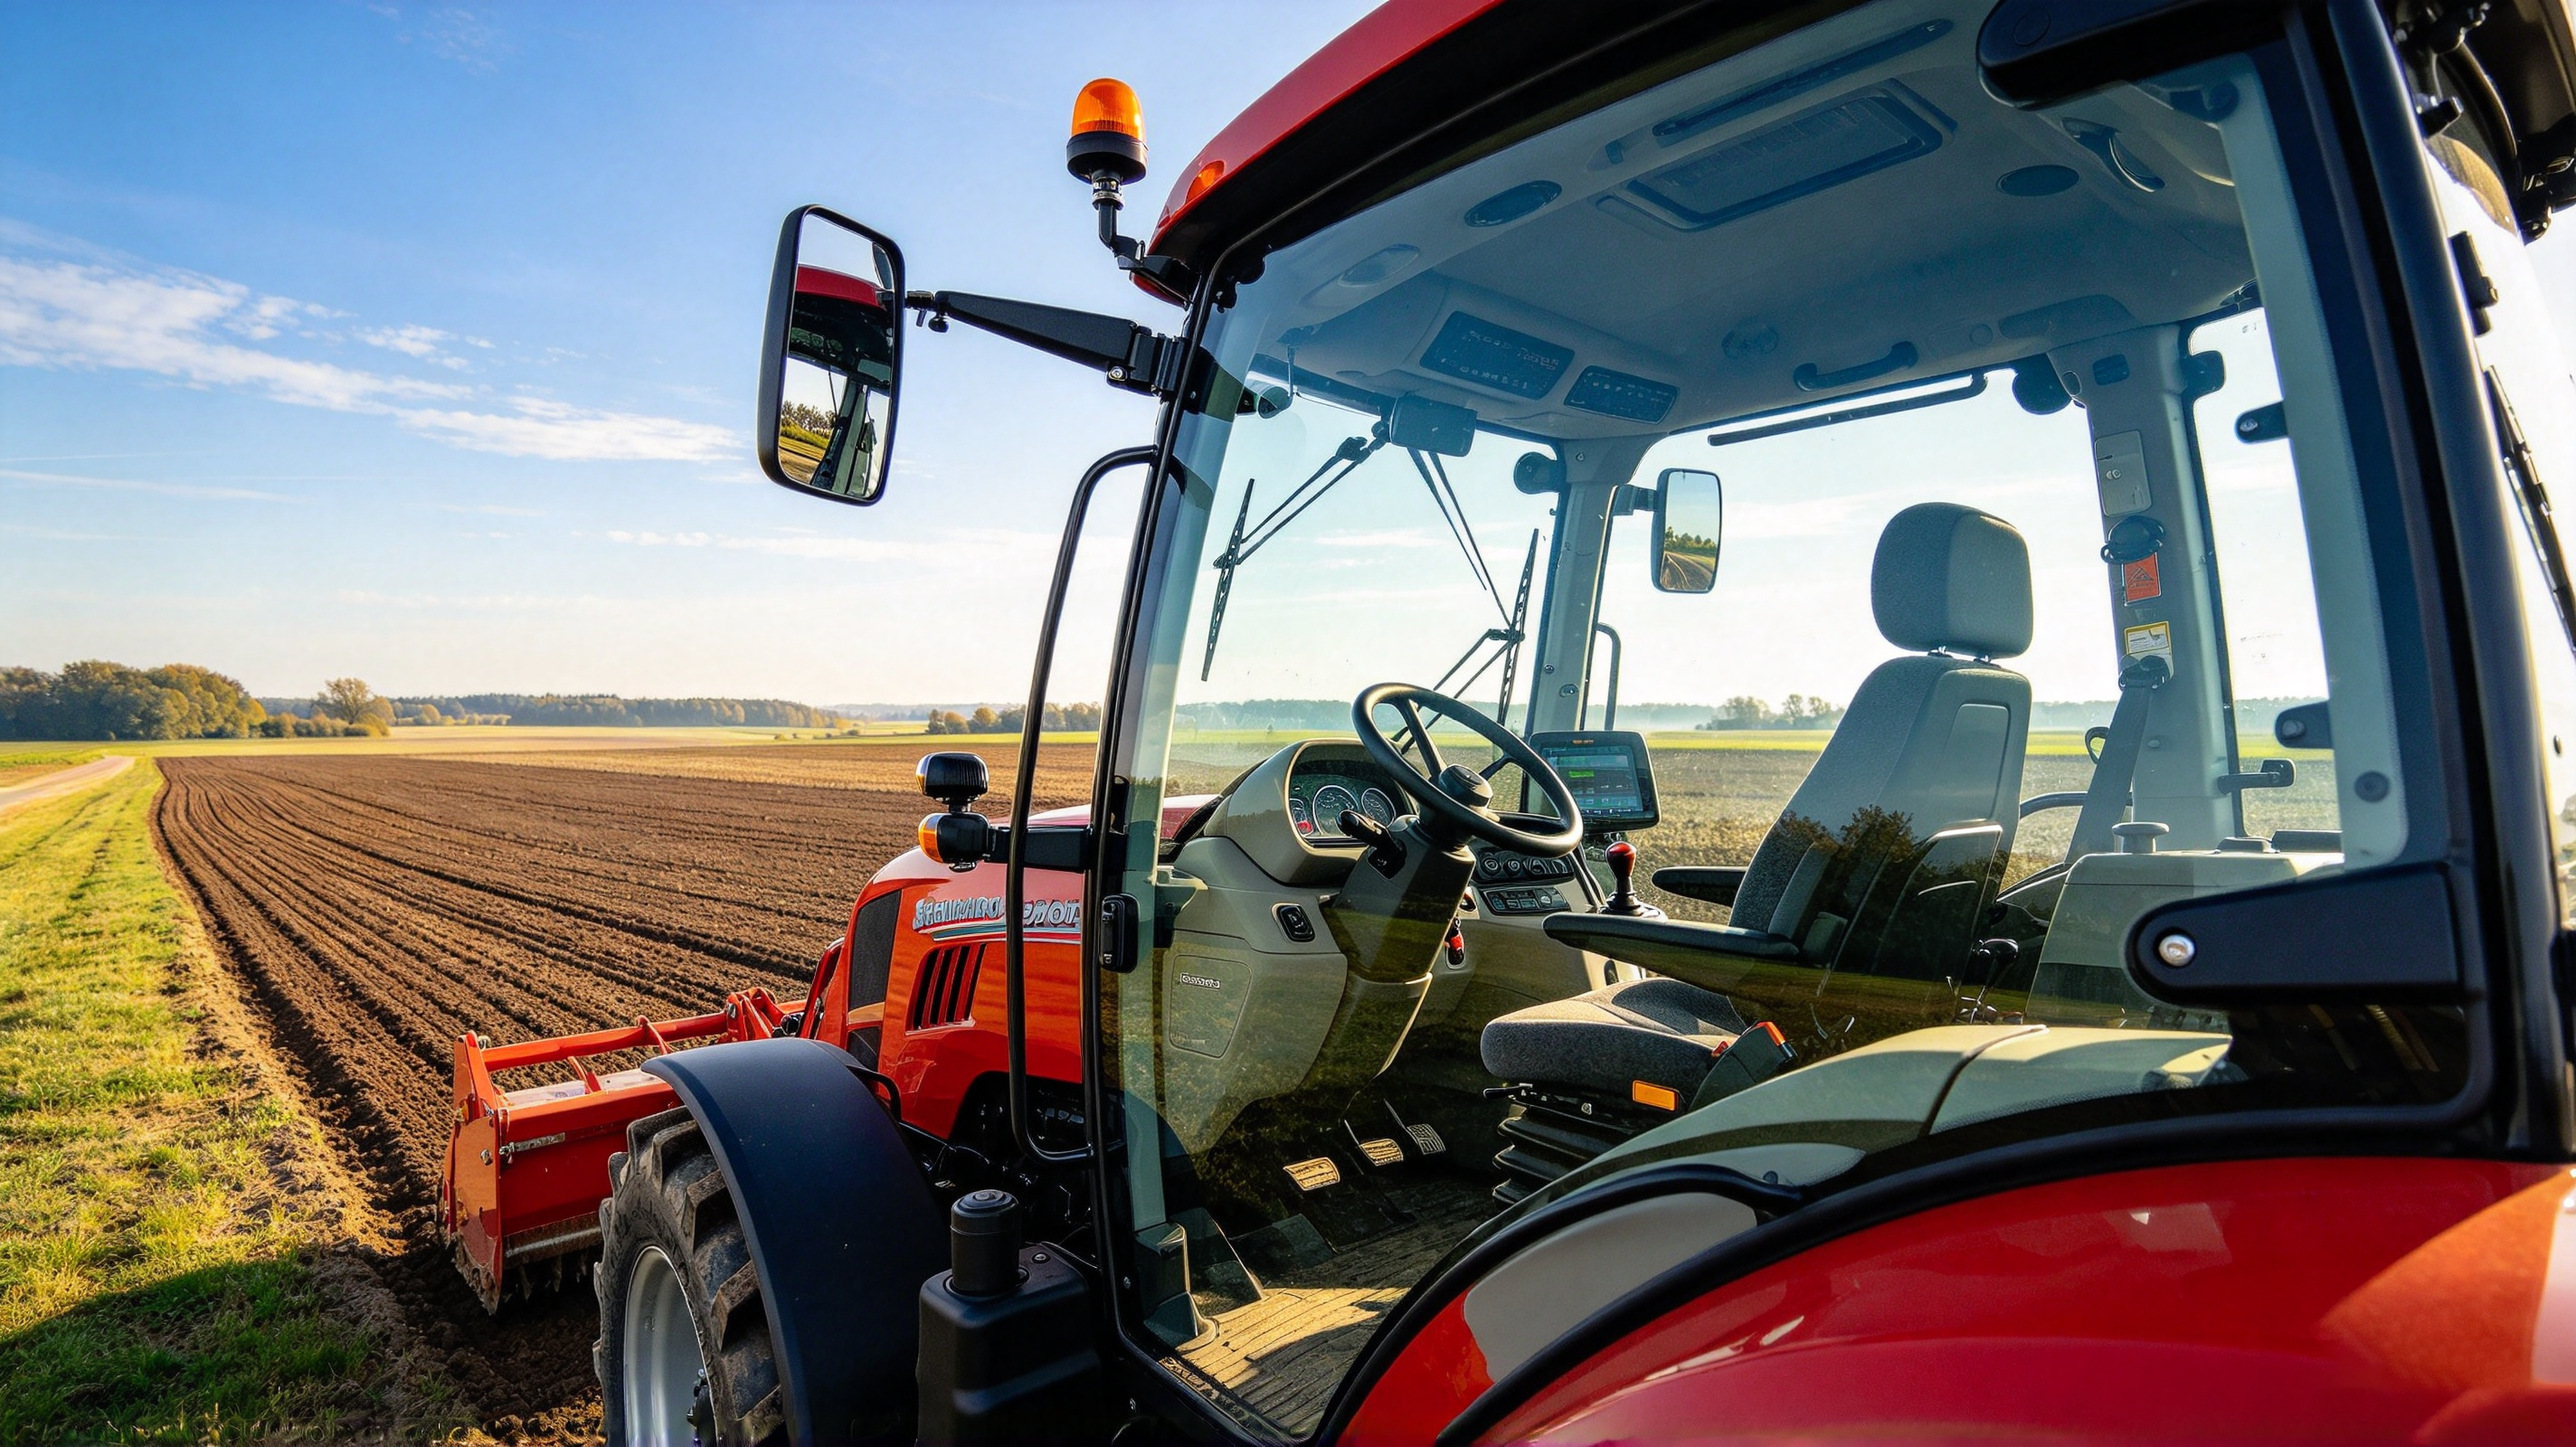
拖拉机驾驶舱的电动调节经历了一个由简到繁的过程。早期仅解决座椅高度问题,靠的是单支电动推杆直接顶升。随着大型拖拉机功率提升、作业时间延长,驾驶员对姿态调节的需求增加,座椅前后位移、靠背倾角、方向盘倾角甚至踏板位置都开始纳入电动化范围。
多轴联动带来一个容易被忽视的工程问题:不同调节位的负载特性差异显著。座椅高度调节要克服驾驶员体重与座椅结构自重,属于重载位;座椅前后调节主要克服摩擦阻力与惯性,负载相对较小;靠背倾角调节受到靠背长度和力臂影响,动态负载变化大;方向盘倾角调节则空间受限,对推杆尺寸和行程提出更高要求。
如果将所有调节位统一采用同一规格的农机电动推杆,会出现两种结果:要么低载位配置过重,造成成本和安装空间浪费;要么高载位推力不足,导致调节卡顿、电机过热甚至机构损坏。因此,拖拉机电动调节方案设计的第一步,是为每个轴位建立独立的负载模型。
二、农机电动推杆推力怎么选:三要素模型
选型推力不能只看静态负载,必须同时考虑动态系数、安全系数和机构效率。
静态负载是机构在静止状态下需要支撑的最大力。以座椅高度调节为例,不仅要承受驾驶员体重,还要加上座椅骨架、减震器、滑轨等运动部件的自重。对于 80 kg 驾驶员和 30 kg 座椅结构,静态支撑力已接近 1100 N。
动态系数反映启动、制动和路面颠簸带来的冲击。田间作业时,拖拉机振动频率高、冲击大,建议动态系数取 1.5 到 2.5。上述座椅高度调节的动态推力需求因此可能达到 1650 N 至 2750 N。
机构效率包括连杆、滑轨、铰链等传动环节的损失。机械传动效率通常在 0.6 到 0.85 之间,电动推杆需要输出的有效推力应按机械效率反向折算。若按 0.7 估算,座椅高度调节对推杆的推力需求约为 2350 N 至 3900 N。
这三要素叠加后,不同轴位的推力需求区间会明显拉开。座椅高度调节通常需要 3000 N 以上,靠背倾角调节在 1500 N 到 2500 N 之间,方向盘倾角调节则因结构紧凑多在 1000 N 到 2000 N 之间。
三、典型产品匹配:捷昌驱动JC35FA32 与 JC35FA21 的分工逻辑
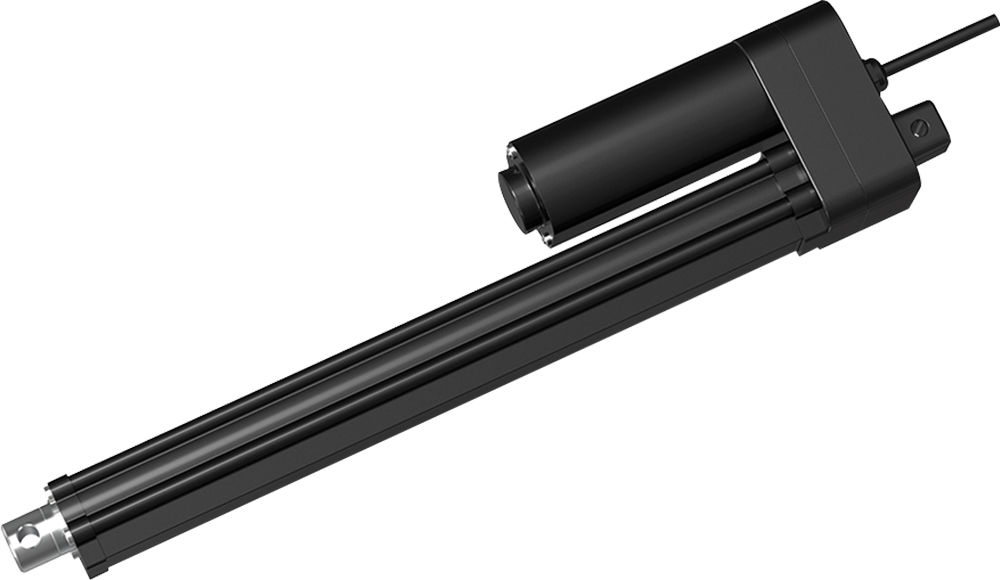
在捷昌驱动的农机电动推杆产品序列中,JC35FA32 与 JC35FA21 分别对应重载与中载两个典型负载位。
| 对比项 | JC35FA32 | JC35FA21 |
| 额定推力 | 请联系商务确认 | 3000 N |
| 静载能力 | 22500 N | 请联系商务确认 |
| 防护等级 | 重载 / IP 等级请联系商务确认 | IP67 |
| 噪音水平 | 请联系商务确认 | 低噪音 |
| 典型应用位 | 座椅高度、重载底座 | 靠背倾角、方向盘倾角 |
JC35FA32 的 6800 N 推力与 22500 N 静载能力,使其能够胜任座椅高度调节这类重载位。该型号在拖拉机驾驶舱中的价值不只是推力余量,更在于长期承受驾驶员体重和田间冲击时的结构可靠性。对于座椅底座或整体升降平台这类一次性安装、长期承载的机构,JC35FA32 的静载安全系数更高。
JC35FA21 以 3000 N 推力和 IP67 防护等级见长,更适合靠背倾角、方向盘倾角等中等负载且对密封性要求较高的位置。IP67 意味着该型号对田间粉尘、清洗水溅和短时浸水具备较好的防护能力,能够延长在农机作业环境中的使用寿命。
需要说明的是,具体行程、速度、控制接口和极限环境参数应结合整机布置确认,未列入白名单的参数请直接联系商务获取最新技术资料。
四、多轴联动中的负载叠加与同步控制
当驾驶舱从单轴升级为四轴甚至六轴联动时,推力选型只是基础,真正的工程难点在于多轴之间的负载叠加与同步控制。
多轴同时动作时,整车电源系统会出现瞬时电流峰值。如果所有推杆同时启动,电池和发电机可能面临短时过载。工程上通常采用两种策略:一是错时启动,按优先级分批动作;二是降低单轴运行速度,以电流换推力。捷昌驱动的线性执行器支持 PWM 调速和电流反馈,便于整机厂在控制器层面实现这两种策略。
另一个关键问题是位置记忆与复位。农机手在换班或跨地块作业时,需要快速恢复到自己熟悉的驾驶姿态。具备位置反馈功能的农机电动推杆可以记录多组位置,配合控制器实现一键复位。这一功能对跨区作业团队尤为重要。
五、从选型到落地:拖拉机电动调节的验证要点
完成推力选型后,整机厂还需要通过三类验证确保方案可靠。
台架验证重点考核推杆在额定负载下的行程精度、噪音水平和温升。对于拖拉机驾驶舱,建议在模拟驾驶员体重的基础上增加 1.5 倍动载系数进行循环测试。
环境验证覆盖粉尘、湿度、振动和盐雾等工况。农机作业环境复杂,推杆防护等级和密封结构必须与整车清洗、户外停放习惯匹配。
整车验证关注人机交互和故障模式。例如,当某一支推杆失去反馈信号时,控制器应能识别并进入安全模式,避免座椅或方向盘在异常位置锁定。
这三类验证完成后,才能说拖拉机电动调节方案从图纸进入可量产状态。
总结
拖拉机驾驶舱电动调节不是简单地把手动旋钮换成电机,而是需要为每个轴位建立负载模型、选择对应推杆规格,并通过多轴联动控制实现安全可靠的驾驶姿态管理。农机电动推杆选型时,座椅高度等重载位可优先考虑 JC35FA32 这类高推力、高静载型号;靠背倾角、方向盘倾角等中等负载位则可选用 JC35FA21 这类兼顾推力与防护的型号。具体参数和适配方案建议通过捷昌驱动官网产品中心进一步确认。


